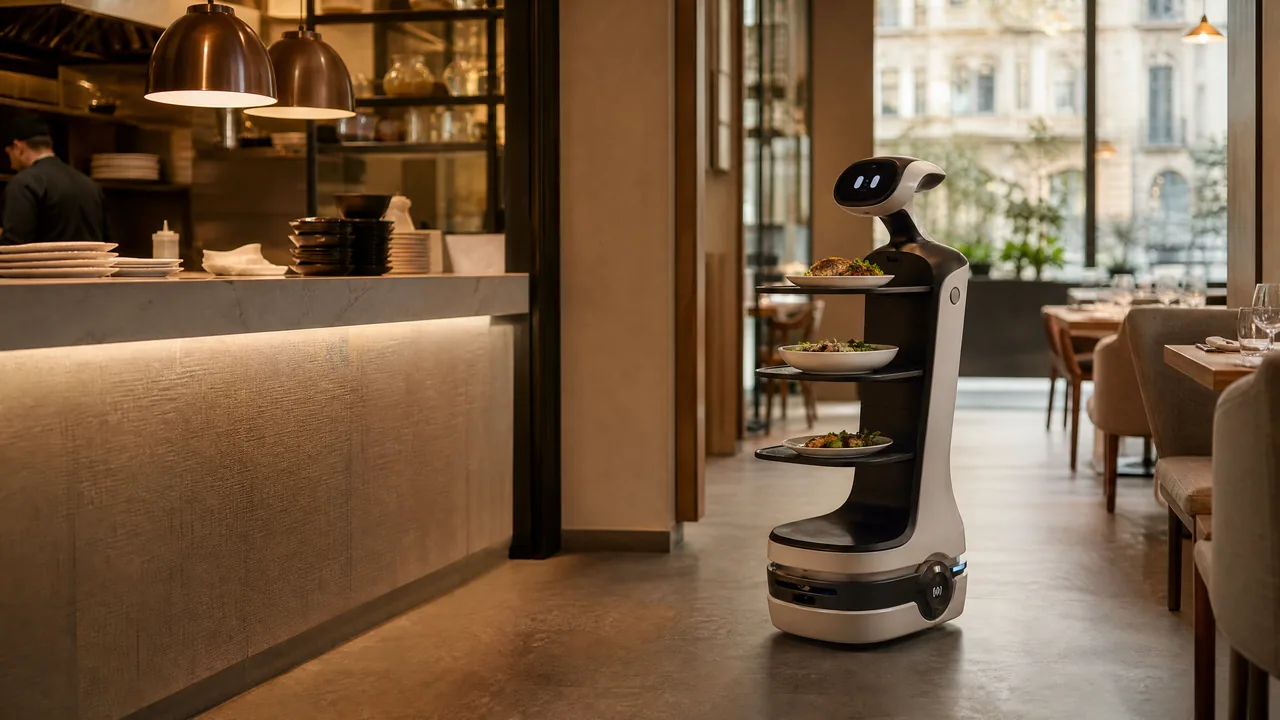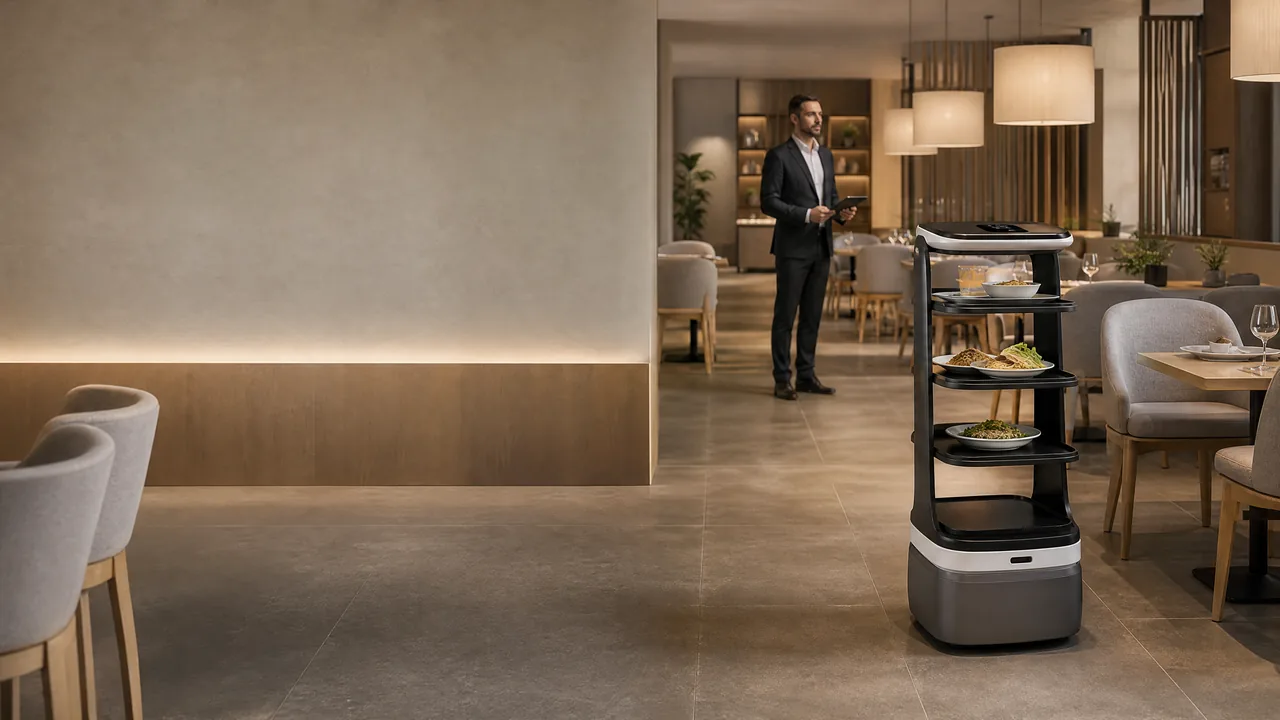
Evaluar rutas de bandejas con un robot de servicio exige observar la geometría de la sala, los flujos, las cargas y la interacción con el equipo y los comensales. El objetivo no es sustituir funciones ni prometer tiempos, seguridad o cambios ergonómicos, sino reunir evidencia sobre una tarea y un modelo concretos.
Antes de configurar recorridos, los responsables de operaciones deben describir cómo salen los platos de cocina o barra, dónde se entregan, quién realiza el relevo y qué ocurre ante una excepción. Una ruta sólo puede considerarse compatible después de una prueba local con condiciones, responsables, incidencias y alternativa manual documentados.
Mapeo de flujos y distribución espacial en sala
El punto de partida para cualquier estrategia de optimización en el sector de restaurantes radica en la cartografía detallada de los espacios de circulación y la identificación de las dinámicas de tránsito peatonal. A diferencia de los entornos industriales, donde los trazados son rectilíneos y estáticos, la sala de un restaurante combina mobiliario flexible, variabilidad en la disposición de los asientos y la presencia constante de clientes y camareros en movimiento dinámico. El criterio inicial de decisión es identificar ejes de tránsito, puntos de espera, cruces, zonas excluidas y rutas de retorno que puedan probarse sin interferir con los procedimientos del restaurante.
El análisis métrico de los pasillos principales y secundarios determina si la infraestructura actual soporta la introducción de plataformas móviles autónomas sin comprometer la seguridad ni la fluidez general. Durante el piloto, prueba rutas unidireccionales, zonas de espera y prioridades de paso cuando la distribución lo requiera. La coexistencia de robots camareros y personal humano debe evaluarse midiendo anchura útil, radio de giro, mesas ocupadas, cruces, evacuación y mobiliario auxiliar frente a las dimensiones y maniobrabilidad del modelo seleccionado.
| Parámetro Operativo | Situación a observar | Criterio de validación durante el piloto | Decisión operativa |
|---|---|---|---|
| Rutas y cruces | Anchura útil, mesas ocupadas, radio de giro, evacuación y paso del equipo. | Probar el recorrido con personal, comensales simulados y carga real. | Definir si son necesarias rutas unidireccionales, zonas de espera o cambios de distribución. |
| Velocidad y frenado | Ocupación, visibilidad, suelo, giros y proximidad a mesas. | Configurar y medir velocidad, frenada y maniobras del modelo en cada tramo. | Fijar parámetros operativos para el escenario validado, no un rango universal. |
| Gestión de retornos | Trayectos vacíos, esperas y puntos de recogida. | Comparar secuencias de ida y vuelta, tiempos de espera y congestión. | Decidir si la secuencia observada es compatible con la operación del restaurante y qué ajustes o límites requiere. |
| Puntos de conflicto | Salidas de cocina, barra, cruces y zonas de entrega. | Probar señales, prioridades y protocolo humano cuando una ruta queda ocupada. | Establecer reglas de espera, cesión de paso y asistencia. |
Asignación de cargas y capacidad de transporte por bandeja
La eficiencia en el transporte de platos y bandejas depende directamente de cómo se distribuye el peso, el volumen y la distribución espacial sobre las plataformas móviles. La ficha oficial del KEENON T10 declara una carga total de 40 kg, velocidad máxima de 1 m/s, pendiente de 5° y paso mínimo de 59 cm.1 Estas cifras pertenecen a ese modelo y no sustituyen la prueba de vajilla, distribución de bandejas, suelo y rutas de cada restaurante. El criterio de decisión operativo en este ámbito es la correlación entre la carga documentada por el fabricante, la carga real por bandeja y la frecuencia de salida por turno de cocina.
Cuando se diseñan las rutas asociadas a la capacidad de carga, los gestores de operaciones deben probar cómo se distribuyen pedidos, mesas y paradas para evitar saturar las bandejas en un solo punto de entrega. Si un robot transporta pedidos para zonas distintas, compara secuencias de ruta y maniobras en el recorrido real antes de configurarlas. La estabilidad de carga, las aceleraciones, las frenadas y las curvas deben comprobarse con la vajilla y el peso previstos; no deben asumirse resultados de ausencia de derrames sin una prueba representativa.
Gestión de intersecciones y puntos de congestión operativa
Las intersecciones entre pasillos principales y los accesos directos desde la cocina son puntos donde pueden aparecer fricciones y retrasos acumulados. El diseño de rutas debe comprobar qué ayudas de navegación, señalización, zonas virtuales o configuraciones admite el modelo y si son necesarias en los puntos ciegos. El criterio de decisión para mitigar la congestión es probar prioridades de paso, áreas de visibilidad y normas de interacción con el personal antes de fijar la operación.
Asimismo, es necesario analizar el comportamiento de la sala durante los momentos de máxima afluencia. En estos intervalos, la densidad de personas puede reducir el margen de maniobra disponible. El piloto debe comprobar si el modelo ofrece rutas alternativas, cómo detecta una obstrucción, qué sucede ante una espera prolongada y qué intervención del personal es necesaria para evitar bloquear el servicio.
Sincronización entre cocina, barra y personal de sala
La ruta depende también de la coordinación entre preparación, expedición y entrega. Si cocina o barra acumulan pedidos, el equipo puede requerir espera, intervención o una alternativa manual. La prueba debe registrar tiempos de ciclo, puntos de carga, ocupación de bandejas, esperas y decisiones del equipo; no debe inferirse una sincronización perfecta ni continuidad automática.
Antes de usar una interfaz o aviso de llegada, defina qué tarea hace el robot, qué relevo corresponde al equipo, quién resuelve una espera y qué ocurre si un pedido cambia. Pruebe una secuencia de carga y entrega con el proceso real del restaurante. Las notificaciones, el orden de servicio y el resultado sobre tiempos o rotación deben observarse en esa prueba, no asumirse por la configuración del equipo.
Protocolos de excepción y recuperación ante incidencias en ruta
Ningún diseño de rutas está exento de imprevistos físicos, tales como la presencia de objetos caídos en el suelo, comensales que invaden imprevistamente el pasillo o fallos temporales de conectividad en la red local. El criterio de decisión operativo ante estas contingencias es la definición clara de protocolos de parada segura, reintentos de ruta o solicitud de asistencia humana inmediata. Durante la prueba, verifica cómo se detiene el modelo, qué alertas emite, a quién llegan y qué protocolo sigue el camarero más cercano para resolver la incidencia sin perturbar el servicio.
El restaurante debe definir cómo revisará los mapas, rutas y zonas excluidas cuando cambie el mobiliario, la decoración o el proceso de servicio. Confirme con el proveedor qué actualización requiere el modelo y registre la decisión. No asuma que una actualización evita colisiones, conserva la eficiencia o garantiza continuidad ante cualquier escenario.
Recurso operativo
- 01Salida de cocina
- 02Ruta entre mesas
- 03Entrega o retirada
- 04Vuelta al pase
El robot libera desplazamientos; la atención y la decisión siguen siendo del equipo.
Consideraciones finales y evaluación de integración
Qué aporta
Permite documentar rutas, carga, puntos de relevo e incidencias de una tarea concreta.
Hace visibles los ajustes de sala, proceso, formación y soporte que una prueba puede requerir.
Ayuda a acordar una decisión local sobre ajustar, repetir, limitar, ampliar bajo condiciones o descartar la ruta.
Qué revisar
Requiere medir rutas, cruces, evacuación y maniobras antes de cambiar la operación.
Las tareas, la formación y las decisiones de plantilla corresponden al restaurante.
La red, el mantenimiento y el comportamiento ante incidencias deben validarse por modelo y configuración.
El análisis de flujos y rutas permite preparar una prueba controlada, no confirmar por sí solo una mejora operativa. La decisión debe partir de la tarea, el modelo, el local, el proceso y los resultados observados, con responsables y una alternativa manual definidos.
Protocolo de prueba: rutas, carga y convivencia
La ficha técnica de un robot no determina por sí sola el diseño operativo de un restaurante. Antes de probar, defina tarea, zona, franja, carga, modelo, responsables, condiciones y alternativa manual. Durante cada repetición autorizada, registre recorrido, tiempo de espera, maniobras, carga, frenadas, intervención, incidencia y evidencia. NIOSH permite medir tareas de manipulación manual, pero no demuestra un efecto de salud de un robot concreto.2 HSE recomienda cambios por fases, consulta, formación y supervisión.3
Al cerrar la prueba, el equipo debe decidir si ajusta, repite, limita, amplía bajo condiciones o descarta la ruta. Esa decisión debe apoyarse en los datos observados, la documentación del modelo y los procedimientos del restaurante, no en rangos genéricos o una demostración aislada.
Fuentes y alcance
¿Quieres identificar el siguiente proceso que puedes automatizar?
En una primera conversación revisamos el trabajo repetitivo, los cuellos de botella y la solución que mejor encaja en tu operación.